
跨越具身智能研发鸿沟:从本体精密控制到泛化大模型的复合型工程挑战
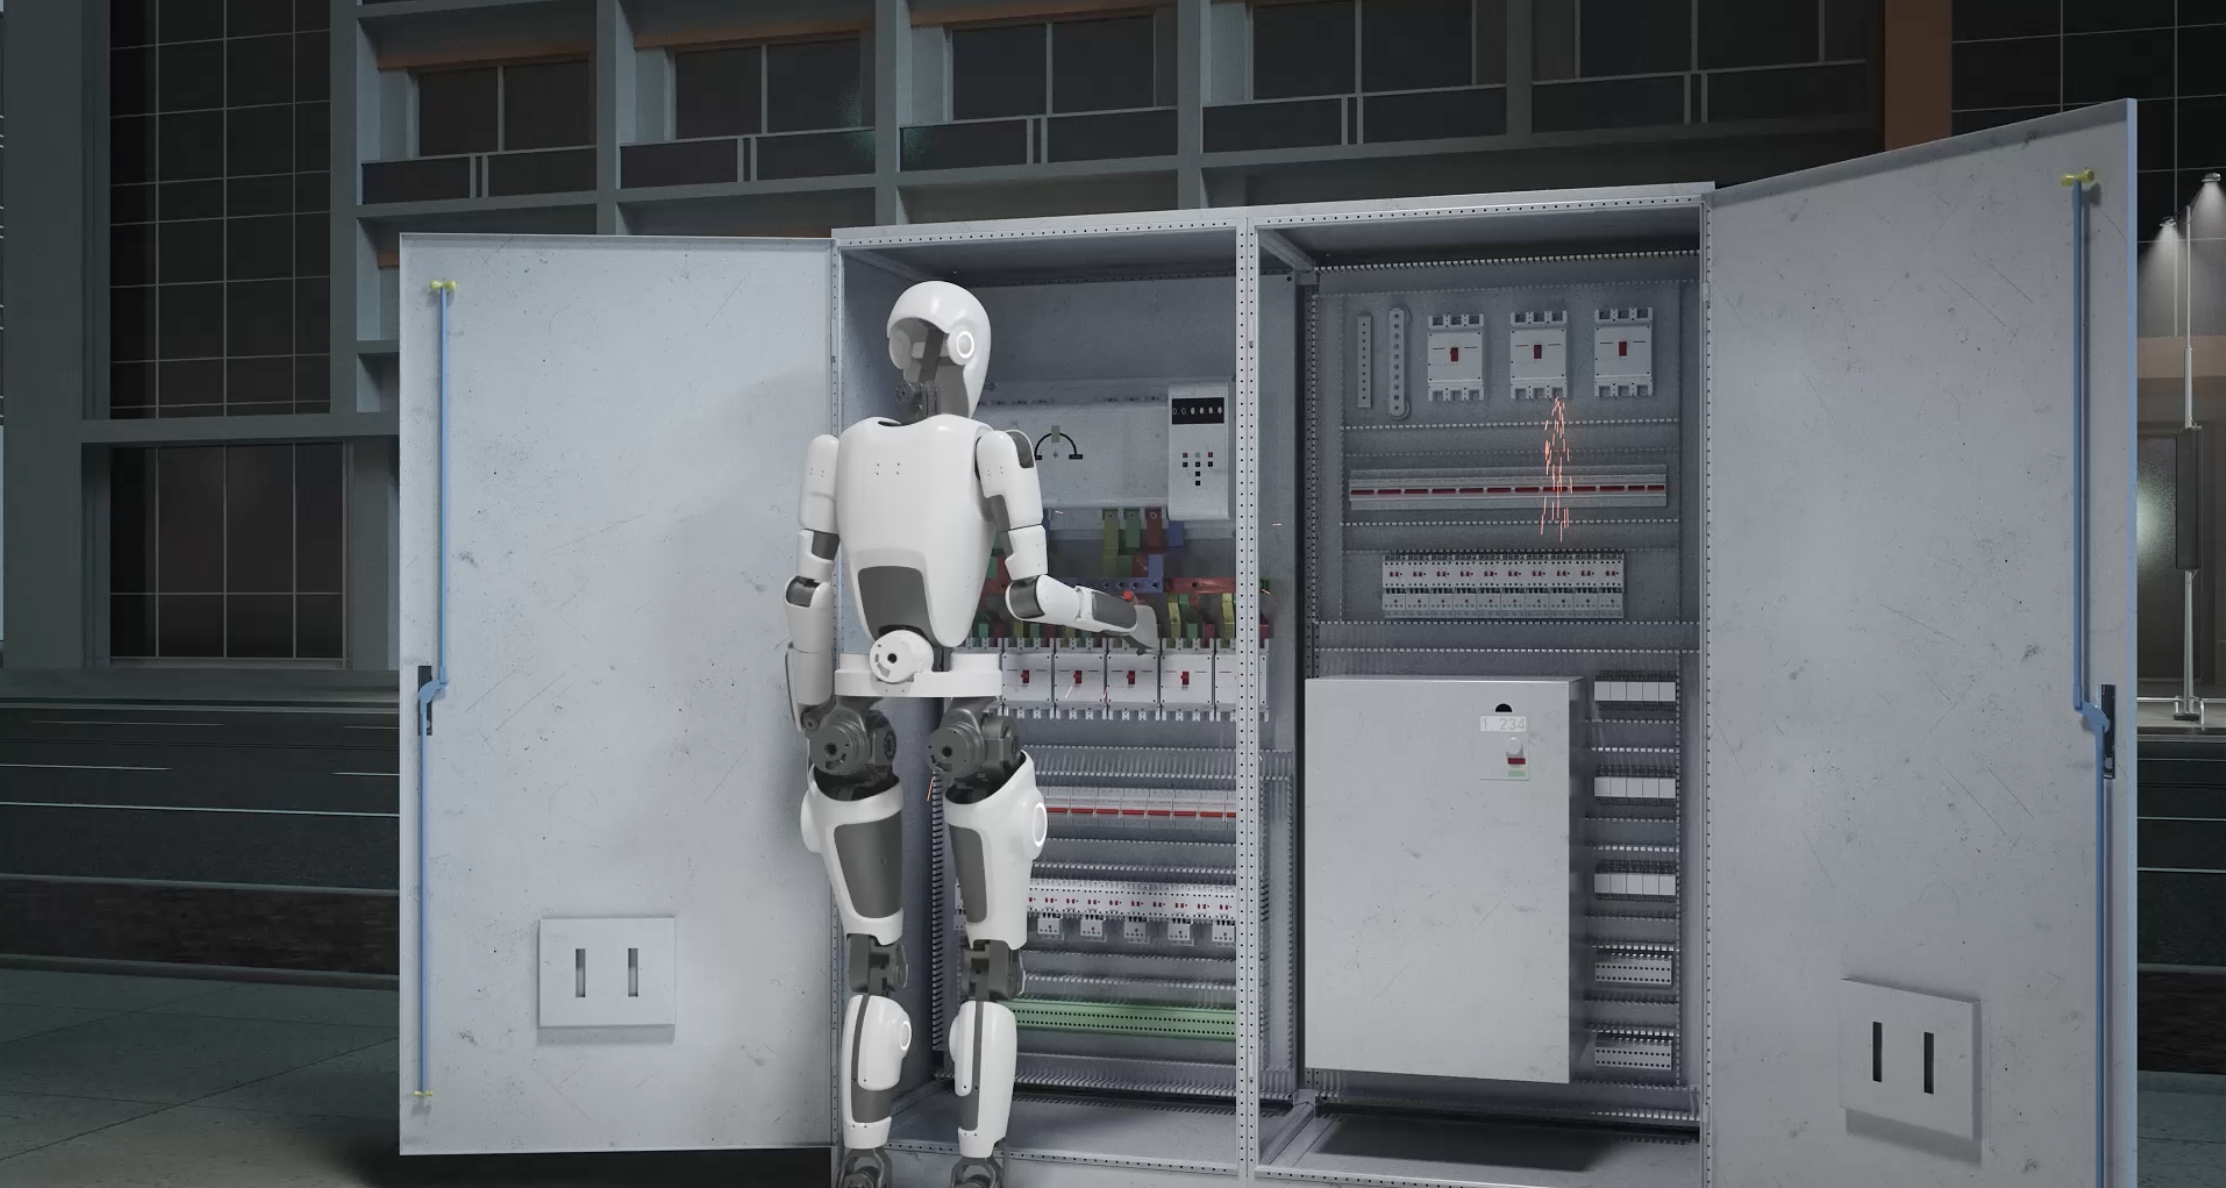
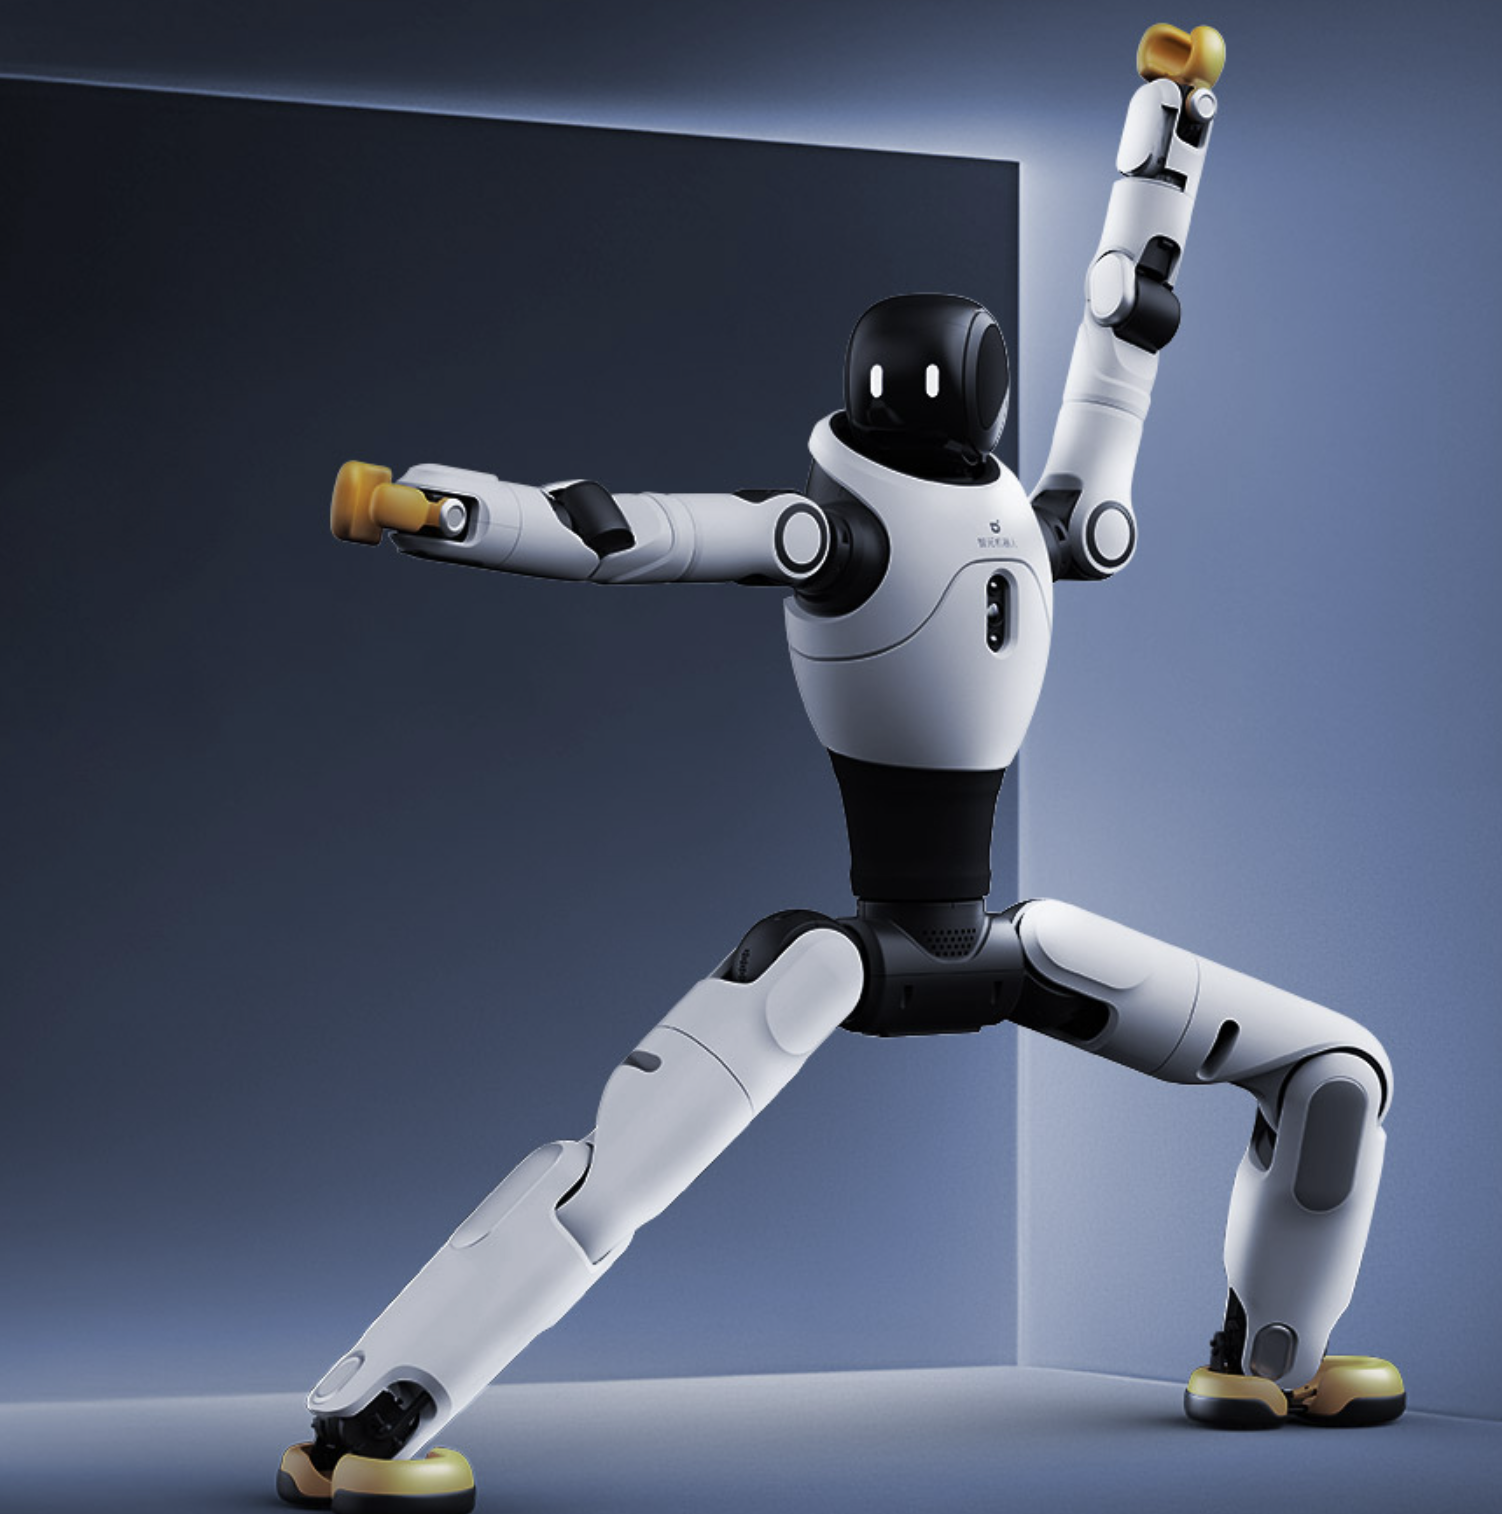
在人工智能与高端制造交汇的浪潮中,人形机器人被普遍视为具身智能(Embodied AI)最理想的物理承载形态。作为行业内估值攀升最快、产业化步伐最为迅猛的硬科技独角兽,智元机器人(Agibot)自诞生起便确立了“以通用具身智能机器人为核心,深度赋能智能制造与柔性生产”的技术路线。从远征 A1 的惊艳亮相,到面向工业作业、实验室科研、商业导览等多元场景的远征 A2 系列与灵巧手产品落地,智元机器人在高动态运动控制、一体化关节执行器、多模态具身大模型等核心技术链条上实现了全栈自研与快速突破。然而,当具身智能走出概念验证(PoC)阶段、全面挺进严苛的工业制造与高频量产落地时,研发团队面对的不再仅仅是单一的前沿算法调优,而是一场前所未有的软硬件高度耦合、跨学科多技术栈碰撞的超大规模系统工程挑战。
极狐 GitLab 构筑的工程化底座:解耦复杂架构,打造端到端连续交付流水线
为了彻底打破异构软件系统协同低效的僵局,将具身智能的高阶算法转化为高度可靠、可规模复制的工业级产品,智元机器人选择极狐 GitLab 作为其全栈软件工程的统一协作中枢。通过构建一站式的统一代码与协同平台,智元团队重塑了从需求拆解、协同开发、编译构建到自动化测试验证的全流程开发管线,让“底层硬件固件敏捷迭代”与“顶层 AI 认知模型日更进化”在同一个工程底座上实现平滑共生与深度协同。
极狐 GitLab 强大的组织架构与细粒度权限管理模型,为智元机器人搭建了清晰的“模块化解耦”研发资产库。工程团队将整个机器人的软件生命周期垂直切分为基础驱动层、运动控制底盘、环境感知中枢、上层任务规划及客户定制包等多个标准化模块仓库。借助极狐 GitLab 的子模块(Submodule)与多项目依赖管理机制,研发人员能够明确划定底层核心技术资产与上层业务逻辑的交互边界。底层关节电机驱控与关键安全停机逻辑被沉淀为受严格保护的基线资产,仅允许通过经过评审的代码合并请求(Merge Request)进行安全合入;而上层的工业场景技能树与灵巧手操作策略则以灵活的应用分支独立快速开发,大幅降低了跨团队协同的沟通认知负担,彻底消除了过去多团队并行开发时频繁发生的“代码相互踩踏”现象。
在持续集成与构建(CI/CD)层面,智元机器人依托极狐 GitLab 的高并发 Runner 编排集群,构建了覆盖“x86 算力主机、ARM 嵌入式平台及各类微控制器芯片”的跨架构容器化编译矩阵。工程师只需提交一次特性分支代码,流水线便会自动拉取对应的交叉编译工具链容器镜像,并行完成数十个固件变体与算法库的自动化打包、签名校验与依赖项打包。这一自动化管道彻底抹平了工程师本地开发环境与产线环境的差异,让过去需要耗费半天手动搭建环境、配置参数的繁琐打包任务缩减至分钟级完成。
虚拟与物理的双轨闭环:以自动化验证与安全防护锻造工业级可靠性
工业场景对人形机器人的第一要求永远是“高可靠”与“零失误”。在复杂的汽车总装车间、3C 电子精密制造流水线中,机器人一次误动作就可能引发整线停工甚至严重的人机安全事故。为此,智元机器人借助极狐 GitLab 强大的 API 生态与自动化能力,开创性地打通了“云端物理仿真集群(Software-in-the-Loop, SIL)”与“实验室硬件在环(Hardware-in-the-Loop, HIL)”的双轨自动化验证体系,将昂贵且充满风险的真机实测前置为高度自动化的流水线拦截门禁。
在这套高效的验证体系中,当算法工程师向极狐 GitLab 提交新的强化学习策略或全身避障算法时,系统流水线会立刻唤起云端仿真环境,基于物理引擎并行跑通涵盖数千种极限工况的虚拟测试用例。从不同高度的地面台阶踩空、突发性外部水平推力冲击,到动态行人的穿行避让与微型工件抓取失败,算法必须在虚拟孪生空间中连续完成数千次稳定性回归测试且指标全部达标,合并请求才被允许进入人工代码评审阶段。在虚拟仿真通过后,流水线还会进一步触发测试固件向实验室排队空闲的物理测试台架(如单腿冲击试验台、灵巧手抓握耐久测试机)进行自动化烧录与基准测试,实现了“代码提交即触发多场景物理验证”。这一机制将潜在的算法漏洞、关节超限风险提前在开发阶段全量暴露,使软硬件集成阶段暴露的致命性 Bug 降低了 70% 以上,极大地节约了实机损坏维护成本与样机测试排期。
规模化量产与产业生态赋能:驱动具身智能商业版图的高效扩张
随着智元机器人系列产品加速驶入商业化量产的深水区,极狐 GitLab 所赋予的不仅是研发效率的单点突破,更是对智元整体商业化落地与行业生态构建的底层战略赋能。面对批量生产交付、全球化现场维护以及与外部产业链伙伴共建生态的宏大战略,高度成熟且具备弹性扩展能力的软件基础设施成为了智元将技术优势转化为商业胜势的关键杠杆。
极狐 GitLab 的高扩展性与标准化接口深度融入了智元的柔性量产交付制造体系。在机器人组装下线检测环节,产线测试工位通过极狐 GitLab 的 Release 管道自动拉取与当前硬件批次、客户订单配置严格校验一致的基线固件,并结合自动化生产校验脚本一键烧录与校验。从主控计算单元序列号、关节固件哈希值到传感器标定参数包,全流程数字指纹均在极狐 GitLab 中完成版本归档与不可篡改记录。这种严格的资产受控管理,让每一台出厂走向制造业客户现场的机器人均具备完整可追溯的“软件物料清单(SBOM)”与全生命周期交付档案。
更进一步地,在具身智能迈向大工业协同的未来图景中,智元机器人正加速推动软件生态的开放与行业标准共建。依托极狐 GitLab 的多租户隔离与精细化访问控制策略,智元在稳固核心自研资产的前提下,能够安全、从容地与汽车主机厂、精密电子装配商及高校科研机构展开深度联合研发。
针对合作伙伴与开发者生态,智元通过标准化的 GitLab 开源或半开放项目空间快速分发机器人开发套件(SDK)、ROS2 通信节点接口与三维仿真模型库,使外部开发者能够基于统一规范迅速开发出面向不同细分工业场景的专属技能包。极狐 GitLab 帮助智元机器人真正建立起了一座兼具“核心资产绝对安全”与“前沿生态开放互通”的数字化软件工厂,为其在通用具身智能赛道上的高速领跑注入了源源不断的工程原动力,加速推动人形机器人从科幻愿景蜕变为改变人类生产方式的现实生产力。